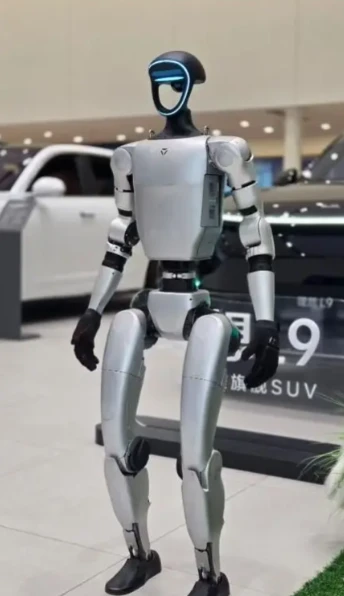
בפיתוח רובוטים, טכנולוגיית ליבה אחת היא חיונית: יישום מיסבים בתחום הרובוטים האנושיים. כמרכיב ליבה של רובוטים דמויי אדם, מיסבים מהווים כ-5.5% מערכם של הרכיבים העיקריים. סוגים שונים של מיסבים ממלאים תפקידים שאין להם תחליף בחלקים שונים של הרובוט.
Ⅰ מיסבים במפחיתים
המפחית הוא מנגנון הליבה של העברת הכוח ברובוט דמוי אדם, הדומה למפרק אנושי. מפחית דיוק הוא התקן ביניים המחבר את מקור הכוח ואת המפעיל. תפקידו להפחית את המהירות הגבוהה של מנוע הסרוו, להגביר את המומנט המקורי של מנוע הסרוו באמצעות יחסי הפחתת הילוכים ולספק אחיזת קשיחות גבוהה ומיקום דיוק- גבוה. מפחיתי רובוט דמוי אדם כוללים בעיקר מפחיתים הרמוניים, מפחיתי RV ומפחיתים פלנטריים. לסוגים שונים של מפחיתים יש דרישות שונות למיסבים:
1. מיסבים להפחתת קרוואנים:
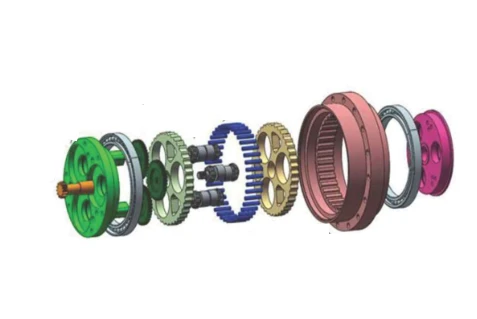
מפחיתי רכבי פנאי, הידועים גם כמפחיתים וקטוריים סיבוביים, כוללים מפחית גלגלי שיניים פלנטריים-קדמיים ומפחית גלגלי שבבי-בשלב אחורי. שיטת שידור זו היא פיתוח נוסף המבוסס על טכנולוגיית ההעברה הפלנטרית של פינים-הקלאסית. הוא משלב יתרונות רבים, כגון גודל קומפקטי, קל משקל, יחס העברה רחב, חיי שירות ארוכים, תחזוקה דיוק יציבה, יעילות גבוהה וביצועי שידור חלקים.
מפחית קרוואנים משתמש בשלושה סוגים של מיסבים: מיסב כדורי מגע זוויתי דק-דפנות עבור המיסב הראשי (פיר פלט), מיסב גלילה מחודד דק-דפנות למיצוב פיר אקסצנטרי ותמיכת גוף ראשי, רולר גלילי (תמיכת גלגלת מחט), מכלול גלגלי גלגלים, גלגלי גלגלים וגלגלי גלגלים. מיסב כדורי חריץ עמוק-דק לתמיכה בציוד.
2. מיסבים מפחיתים הרמוניים
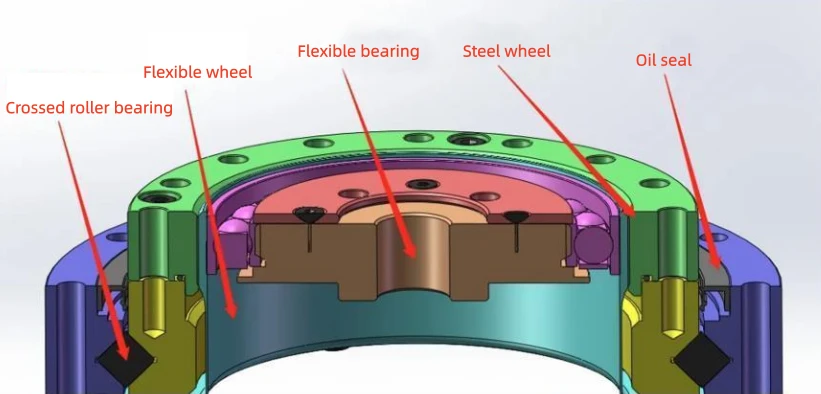
המפרקים הסיבוביים של רובוטים משתמשים בעיקר במפחיתים הרמוניים. טכנולוגיית הייצור שלהם מבוססת על שידור הרמוני. מפחית הרמוני הוא מערכת הילוכים מכנית המורכבת מארבעה מרכיבים בסיסיים: מחולל גלים (מיסב גמיש), מיסבי גלילה מוצלבים (מיסב קשיח), גיר גמיש עם טבעת הילוכים חיצונית (גלגל גמיש), וגיר קשיח (גלגל קשיח).
① מיסבי גלילה מוצלבים
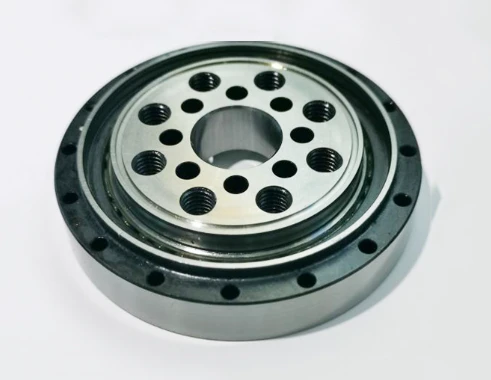
ישנן סדרות שונות של מיסבי גלילה מוצלבים למפחיתים הרמוניים, המסוגלים לעמוד בעומסים רב-כיוונים ומציעים דיוק וקשיחות גבוהים. מיסבי גלילה מוצלבים שתוכננו במיוחד עבור מפחיתים הרמוניים ניתנים לחלוקה לשתי קטגוריות עיקריות בהתבסס על סביבת היישום שלהם: אלה עם טבעת חיצונית מפוצלת ואלה עם טבעת פנימית אינטגרלית. האלמנטים המתגלגלים של מיסבים אלה הם גלילים גליליים המסודרים בזווית מאונכת של 90 מעלות במסלול מירוצים בצורת V-. עיצוב זה מאפשר למיסב לעמוד בו זמנית בעומסים ממספר כיוונים, כולל מומנטים ציריים, רדיאליים והתהפכות. יתר על כן, מיסבים אלה מציגים דיוק גבוה, קשיחות גבוהה ויכולת נשיאת עומס מרוכב- מעולה, מה שהופך אותם למרכיב הכרחי במפחיתים הרמוניים.
② מיסבים גמישים מיסבים גמישים שתוכננו במיוחד עבור מפחיתים הרמוניים שונים ממיסבים מסורתיים. הם מיסבים כדוריים דקים-עם טבעת חיצונית דקה יותר, מה שהופך אותם לנטייה לעיוות רדיאלי. למרות הקירות הדקים שלהם, הם נשארים גמישים מאוד ומשתמשים בחומרים- באיכות גבוהה כדי להבטיח פעולה יציבה. למיסבים גמישים אלה למפחיתים הרמוניים יש יכולת נשיאת מתח מעולה.- הם עומדים ביעילות במתחי כיפוף ומומנט מתחלפים, ושומרים על מידה של גמישות באינטראקציה שלהם עם מצלמות למרות עיצוב הקיר הדק יחסית שלהם. הן הטבעות הפנימיות והן החיצוניות, כמו גם האלמנטים המתגלגלים, עשויים מפלדה נושאת כרום פחמן- באיכות גבוהה- ומצוידים במחזיק ניילון אינטגרלי, המבטיח פעולה יציבה ויעילה של המיסב בקטע המחולל ההרמוני של המפחית ההרמוני.
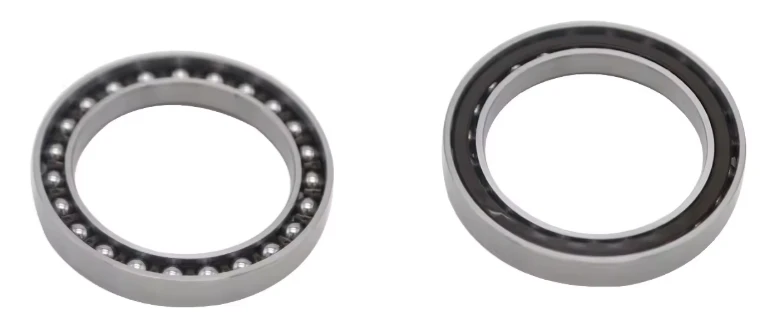
מפחיתים הרמוניים משתמשים בדרך כלל במיסב גלילה מוצלב אחד ובמיסב גמיש אחד.
3. מפחית ציוד פלנטרי
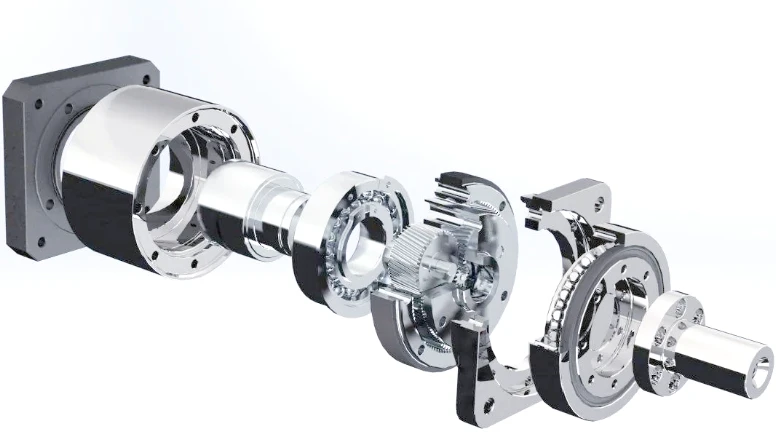
מפחית ההילוכים הפלנטרי הוא מבנה הילוכים היעיל ביותר. מנגנון העברת גלגלי שיניים פלנטריים מורכב בעיקר מגלגלי שיניים פלנטריים, מנשא כוכבי לכת וגלגל שיניים שמש. במפחית פלנטרי מדויק, מניע ראשי כגון מנוע סרוו מונע בדרך כלל את גלגל השמש להסתובב. ההתערבות של גלגל השיניים עם גלגלי השיניים הפלנטריים דוחפת את גלגלי השיניים הפלנטריים להסתובב. במקביל, מכיוון שהצד השני של גלגל השיניים הפלנטרי משתלב עם גלגל שיניים בדופן הפנימית של בית המפחית, גלגלי השיניים הפלנטריים, המונעים על ידי סיבוב משלהם, יתגלגלו על גלגל השיניים הטבעתי באותו כיוון של סיבוב גלגל השמש, ויצרו תנועה "מהפכנית" סביב גלגל השמש. ההבדל במספר השיניים בין גלגל השמש לגלגל השיניים משיג את מטרת הפחתת המהירות.
המפחית הפלנטרי ממיר את סיבוב המהירות-הגבוהה של המנוע לתפוקת מומנט-נמוכה,-גבוהה, המתאים לצרכי ההעברה של חלקים לא-גבוהים-בדיוק של רובוטים, כגון הגפיים התחתונות (למשל, מפרקי ירך וברכיים). על ידי הנעת גלגלי השיניים הפלנטריים להסתובב ולהסתובב דרך גלגל השיניים, הכוח מופק בסופו של דבר על ידי נושא הפלנטה. הוא כולל מבנה פשוט, עלות נמוכה ויכולת נשיאת עומס- גבוהה.
אם ניקח לדוגמא את הרובוט Tesla Optimus Gen-2, המפחית הפלנטרי שלו משתמש במיסבים כדוריים חריצים עמוקים ובמיסבי גלגלות מחט. מיסבי כדורי חריץ עמוקים משמשים לעמידה בעומסים רדיאליים וציריים קטנים יותר, בעוד מיסבי גלגלות מחט משמשים לעמידה בעומסים הרדיאליים העצומים הנוצרים על ידי גלגלי השיניים הפלנטריים כשהם מסתובבים במהירויות גבוהות.
II. מיסבים אחרים ברובוטים דמויי אדם
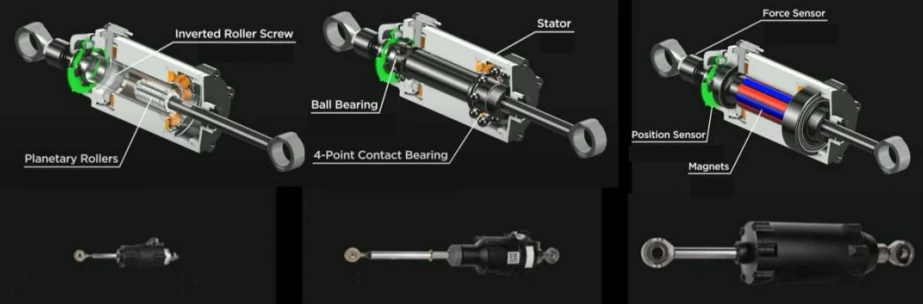
1. מפעילים ליניאריים: ארבעה-מיסבי מגע נקודתיים
מיסבי מגע של ארבעה-נקודות משתמשים במיסבים כדוריים שבהם כדורי הפלדה של המיסב פונים עם הטבעות הפנימיות והחיצוניות בארבע נקודות, ומשיגים מצב מגע של שתי-נקודות. זה מאפשר להם לעמוד בעומסים צירים דו-כיווניים ובשיעור מסוים של עומסים רדיאליים. עיצוב הטבעת הפנימית המרוכבת מכיל יותר כדורים, ומגדיל את יכולת נשיאת העומס-; המבנה המפוצל מקל על ההתקנה ומתאים למפרקים מוגבלים-. זווית המגע היא בדרך כלל 35 מעלות או 45 מעלות, עם מרווח צירי קטן, ובכך מספקת הגבלת מהירות גבוהה וקשיחות.
מיסבי מגע עם ארבעה-נקודות נמצאים בשימוש נפוץ במפרקים סיבוביים ומפעילים ליניאריים, בשילוב עם מיסבי גלילה מוצלבים כדי להשיג תנועה דיוק גבוהה-.
2. מיסבים משמנים-עצמיים: מיסבים משמנים-עצמיים משיגים תנועת חיכוך- נמוכה באמצעות חומרים מרוכבים דו-מתכתיים או חומרי סיכה מוצקים, עם מקדם חיכוך נמוך כמו 0.08, תוך שהם בעלי עמידות בפני שחיקה גבוהה (חיי שירות העולה על 10,000 שעות). ברובוטים דמויי אדם, הם משמשים בעיקר במודולים משותפים, הכוללים פעולה-תחזוקה ללא תשלום, קיבולת עומס גבוהה ותוחלת חיים ארוכה, העומדים בדרישות של תנועות-תדר גבוה ודיוק ברמת מיקרון. לדוגמה, מיסבי ההזזה המשמנים-העצמיים של Changsheng Bearing יושמו על המודולים המשותפים של רובוטים דמויי אדם של Unitree Robotics, והשיגו שיעור חדירה של למעלה מ-80%, מה שהופך אותם לספק הבלעדי.
יישומים אחרים של מיסבים-משמנים את עצמם ברובוטים:
ערכות גלגלי שיניים מפחיתות: התאמה לדרישות-העברה דיוק גבוהה והבטחת יציבות תנועה.
הצמדות מפרקים: נושאת עומסים כבדים ותפעול-במהירות גבוהה, הפחתת צריכת האנרגיה.
מערכות הנעת בורג: התאמה לרמת דיוק של תנועה מיקרונית-, שיפור הגמישות הכוללת.
תקציר: בפירמידה הטכנולוגית של רובוטים דמויי אדם, מיסבים, למרות שהם קטנים, הם ליבה חיונית המחברת בין השכבות העליונות והתחתונות. זה לא רק מחבר פיזי, אלא גם מאפשר ביצועים, שחשיבותו באה לידי ביטוי בשלושה היבטים: **אבן היסוד של דיוק תנועה:** מיסבים-בדיוק גבוה,-קשיחות גבוהה מבטיחים את החלקות, הדיוק והיציבות של כל תנועת רובוט. מהמיקרו-מניפולציה של ידיים זריזות ועד לתמיכה העוצמתית של מפרקי הרגליים, אפילו שגיאות דקות במסבים מוגברות, וקובעות ישירות את ביצועי התנועה הכוללים של הרובוט.
**הבטחה ליכולת נשיאת עומס- ותוחלת חיים:** רובוטים דמויי אדם צריכים לעמוד בעומסים רב-ממדיים- מורכבים בסביבות דינמיות. מיסבי מגע זוויתיים דקים-מתמחים, מיסבי גלילה מוצלבים ועיצובים קלים אחרים מספקים יכולות מעולות נגד-התהפכות וחוזק עייפות, מהווים את אבן היסוד של הפעולה האמינה לטווח ארוך-של הרובוט.
**מפתח ליעילות ואינטגרציה אנרגטית:** מיסבי חיכוך-נמוכים מפחיתים את אובדן הכוח, משפרים את יעילות האנרגיה ומאריכים בעקיפין את סיבולת הרובוט. במקביל, הופעתם של מיסבים קומפקטיים (כגון ארבעה-מיסבי מגע נקודתיים) חוסכת מקום יקר בתכנון מפרקי הרובוט, ומאפשרת רמה גבוהה יותר של אינטגרציה.